
Epson IMU M-G370PDG UART/SPI


Epson IMU M-G370PDG UART/SPI
Das driftärmste Modell der kompakten Epson-PDG-Serie, für Systeme, die auch bei GNSS-Ausfall die Richtung halten müssen.
0,8 °/h Bias-Instabilität und 0,06 °/√h Angular Random Walk in einem Modul mit 24 × 24 × 10 mm und 10 g, mit UART oder SPI und bis zu 2000 Messwerten pro Sekunde.
Wo die M-G370PDG ihre Stärken ausspielt
Navigation ohne GNSS
Koppelnavigation für Fahrzeuge, Schiffe und Drohnen in Tunneln, Häuserschluchten, Wäldern oder bei Störsendern.
INS- und GNSS/INS-Platinen
Kompakter Inertialkern für Integratoren mit eigener Navigationslösung.
EO/IR-Gimbals und Antennen
Geringes Rauschen für scharfe Bilder und stabile Ausrichtung.
Mapping und Georeferenzierung
Lage für Mobile Mapping, LiDAR- und Photogrammetrie-Payloads.
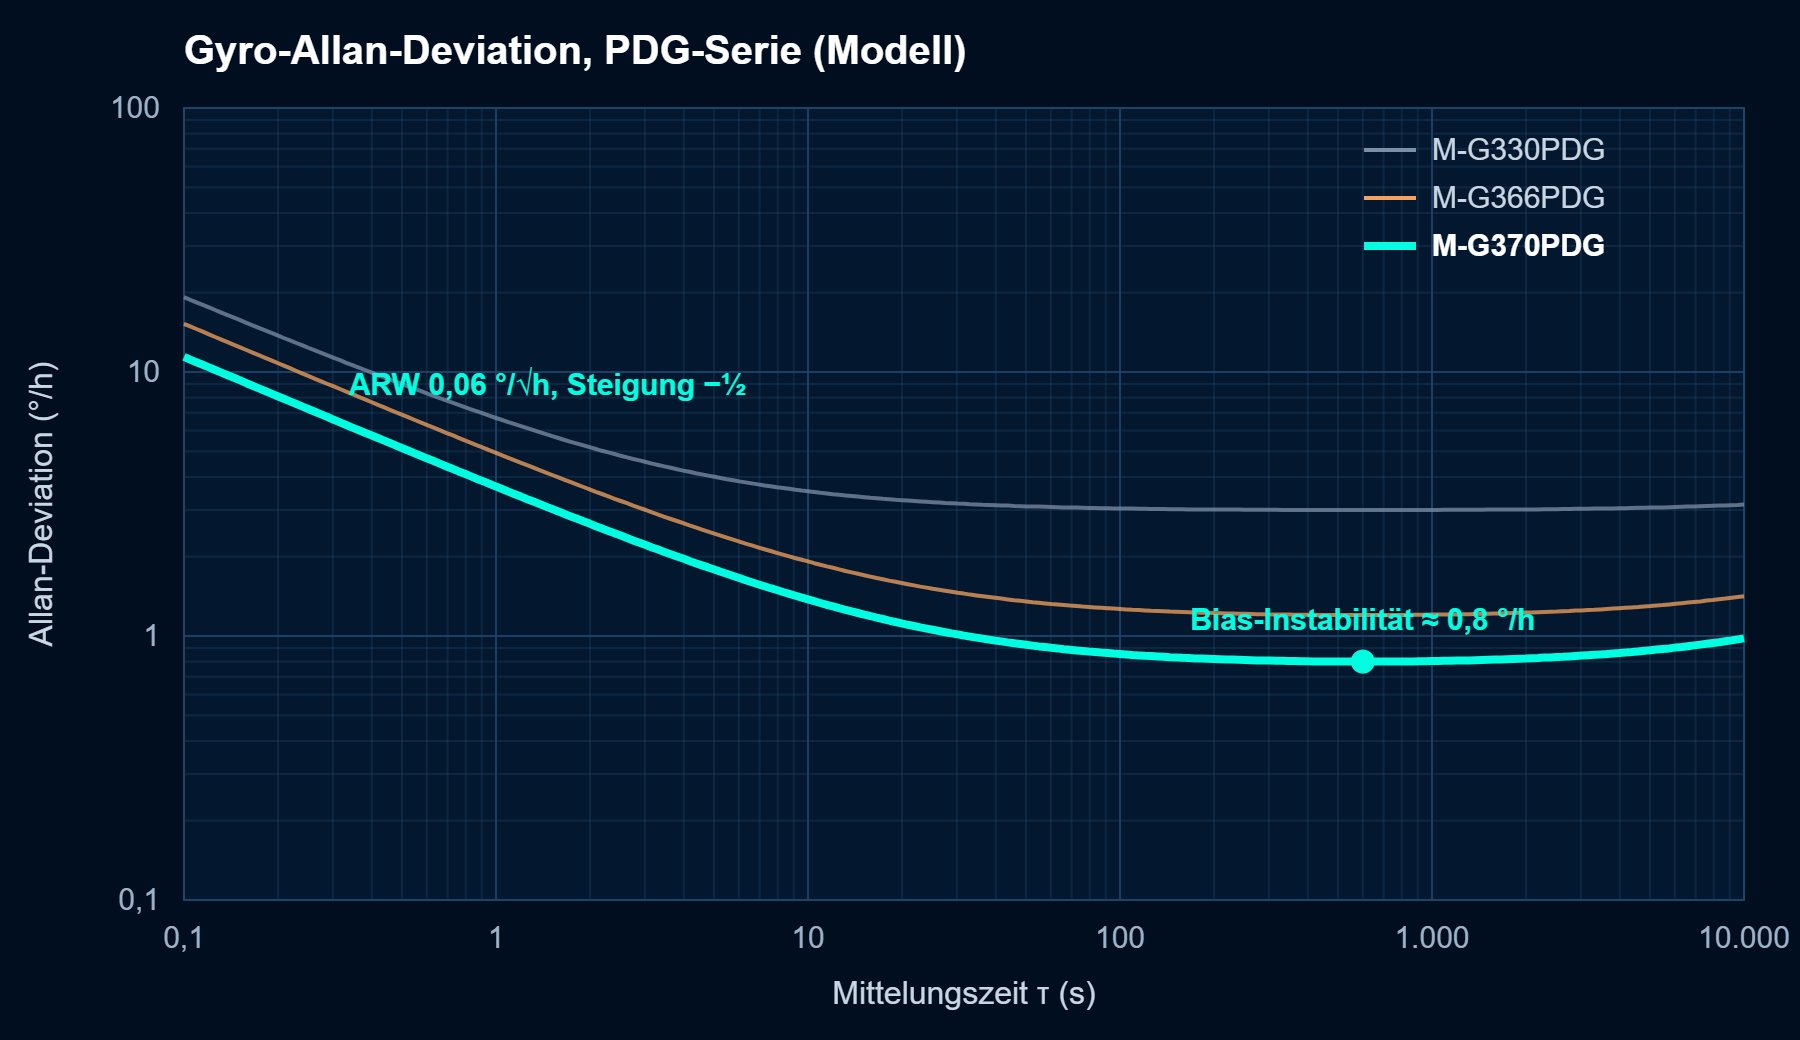
Allan-Deviation und wichtige Kennwerte
Je tiefer die Kurve, desto länger hält Ihr System ohne Stützung die Richtung. Die M-G370PDG liegt über die ganze PDG-Serie am tiefsten.
| Parameter | Typischer Wert |
|---|---|
| Gyro-Bias-Instabilität | 0,8 °/h (Mittelwert) |
| Angular Random Walk | 0,06 °/√h |
| Messbereich Gyro | ±450 °/s |
| Messbereich Beschleunigung | ±8 g oder ±16 g |
| Bias-Instabilität Beschleunigung | 24 µg |
| Velocity Random Walk | 0,02 (m/s)/√h |
| Ausgaberate | bis 2000 Sps |
| Schnittstelle | UART oder SPI |
| Versorgung | 3,3 V, 16 mA typ. |
| Betriebstemperatur | −40 bis +85 °C |
| Größe, Gewicht | 24 × 24 × 10 mm, 10 g |
Typische Werte laut Epson-Datenblatt. Das vollständige Datenblatt erhalten Sie auf Anfrage.
Eine Bauform, drei Leistungsklassen
Alle drei PDG-Modelle teilen Bauform (24 × 24 × 10 mm) und Steckverbinder. So wechseln Sie die Leistungsklasse ohne neues Platinenlayout. Für das geringste Winkelrauschen in High-End-Gimbals gibt es die M-G370PDT.
M-G370PDG
Geringste Drift
Häufige Fragen
Mit welcher Richtungsdrift ohne GNSS muss ich rechnen?
Die Bias-Instabilität gibt eine grobe Untergrenze: Bei 0,8 °/h wächst der gyrobedingte Richtungsfehler um etwa 0,8° pro Stunde. Temperaturänderungen und Vibration kommen im realen System hinzu, deshalb empfehlen wir einen Test im eigenen Aufbau. Der IMU-Auswahlleitfaden enthält einen Drift-Rechner.
Eignet sich die M-G370PDG für Verteidigungsanwendungen?
Sie wird in vielen professionellen Navigations- und Stabilisierungssystemen eingesetzt. Exportklassifizierung und Endverwendung prüfen wir projektbezogen.
Kann ich später von der M-G366PDG wechseln?
Ja. Beide teilen Bauform und Steckverbinder, ein Wechsel braucht in der Regel kein neues Platinenlayout.
Wie kann ich die IMU testen?
Für qualifizierte Projekte verleihen wir Evaluation Kits kostenlos, inklusive Interface-Board und Epson-Software zur Datenaufzeichnung.
Vergleichen Sie im eigenen System.Für qualifizierte Projekte verleihen wir Evaluation Kits kostenlos. Preis und Verfügbarkeit auf Anfrage.
| Angular Random Walk (ARW): | 0.06 °/√h |
|---|---|
| Bauteilgröße (LxBxH): | 24x24x10 mm3 |
| Betriebstemperatur Max.: | +85°C |
| Betriebstemperatur Min.: | -40°C |
| Bias Instabilität (Accelerometer): | 24 μG |
| Bias Instabilität (Gyro): | 0.8 °/h |
| Herkunftsland: | Japan |
| Hersteller: | Epson |
| Range (Accelerometer): | +/- 8G, +/- 16G |
| Range (Gyro): | +/-450 °/s |
| Schnittstelle (Protokoll): | SPI , UART |
| Serie/Typ: | M-G370 |
| Spannung, Vcc: | 3.3 V |
| Velocity Random Walk (VRW): | 0.020 (m/s)/√h |
Weitere Epson IMUs


