
Schnellere, ruhigere und sicherere Roboterbewegung
Roboter bewegen sich schneller und tragen Lasten, die sich verbiegen und schwingen. Encoder melden Gelenkwinkel, aber nicht, was am Werkzeug oder am Fahrgestell tatsächlich passiert. IMUs und Beschleunigungssensoren liefern direkte Bewegungsrückmeldung: Restschwingungen am Endeffektor, Lage und Kurs mobiler Roboter, Schlupf, Neigung und Stöße.
AMCORIS liefert Epson-IMUs und Beschleunigungssensoren und unterstützt Sie von der Sensorauswahl und Evaluierung bis zur Integration in Ihre Robotersteuerung.
KURZE ANTWORT
Wo hilft eine IMU einem Roboter?
An einem Arm oder Endeffektor misst sie Restschwingungen, damit die Steuerung sie dämpfen und die Beruhigungszeit verkürzen kann. Bei mobilen Robotern und AMRs liefert sie Kurs und Lage für die Navigation und erkennt Schlupf, Neigung und Kollisionen. Für sicherheitsrelevante Funktionen erfüllt die Epson M-G355QDG IEC 61508 SIL 1.


BEWEGUNGSRÜCKMELDUNG
Von Encoderdaten zur echten Bewegung
Eine IMU am Werkzeug, an einem Glied oder am Fahrgestell misst, wie sich der Roboter wirklich bewegt, einschließlich Elastizität, Vibration und Schlupf, die Gelenk-Encoder nicht sehen.
1
Messen
Drehrate und Beschleunigung direkt am Werkzeug, Glied oder Fahrgestell.
2
Vergleichen
Den Unterschied zwischen Soll- und Ist-Bewegung erkennen, etwa Restschwingungen.
3
Ausgleichen
Die Steuerung dämpft Schwingungen oder korrigiert den Kurs in Echtzeit.
4
Aufzeichnen
Bewegungsdaten unterstützen Diagnose und vorausschauende Wartung des Roboters.
Gyro-Bias-Instabilität in °/h (typ.). Kürzer ist besser.
M-G330PDG
M-G355QDG (SIL 1)
M-G366PDG
M-G370PDG
Quellen: Epson-Datenblätter M-G330PDG, M-G366PDG, M-G370PDG, M-G570PR2 und Spezifikationen der Serie M-G552.

SENSORAUSWAHL
Welcher Epson-Sensor für welchen Roboter
Kompakte 6-Achs-IMUs für Bewegungsrückmeldung und Navigation, dazu ein rauscharmer Beschleunigungssensor für die Schwingungsanalyse.
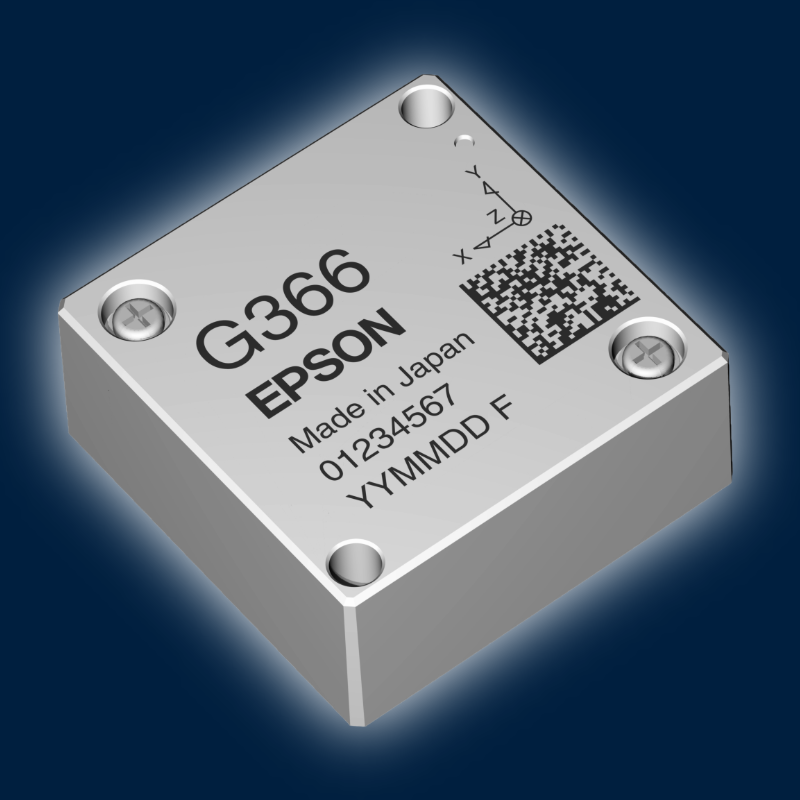
M-G366PDGAuf Anfrage
IMU · UART/SPI · 1,2 °/h · 0,08 °/√h · 10 g
Roboterarme, Endeffektoren und AMRs mit engem Platz- und Leistungsbudget.
Produktdetails →
M-G355QDGAuf Anfrage
IMU · UART/SPI · IEC 61508 SIL 1 · 0,08 °/√h
Sicherheitsrelevante Funktionen in der Industrie- und Landwirtschaftsrobotik.
Produktdetails →
M-G330PDGAuf Anfrage
IMU · UART/SPI · 3 °/h · 0,1 °/√h · 10 g
Kostensensible mobile Roboter und Serviceroboter.
Produktdetails →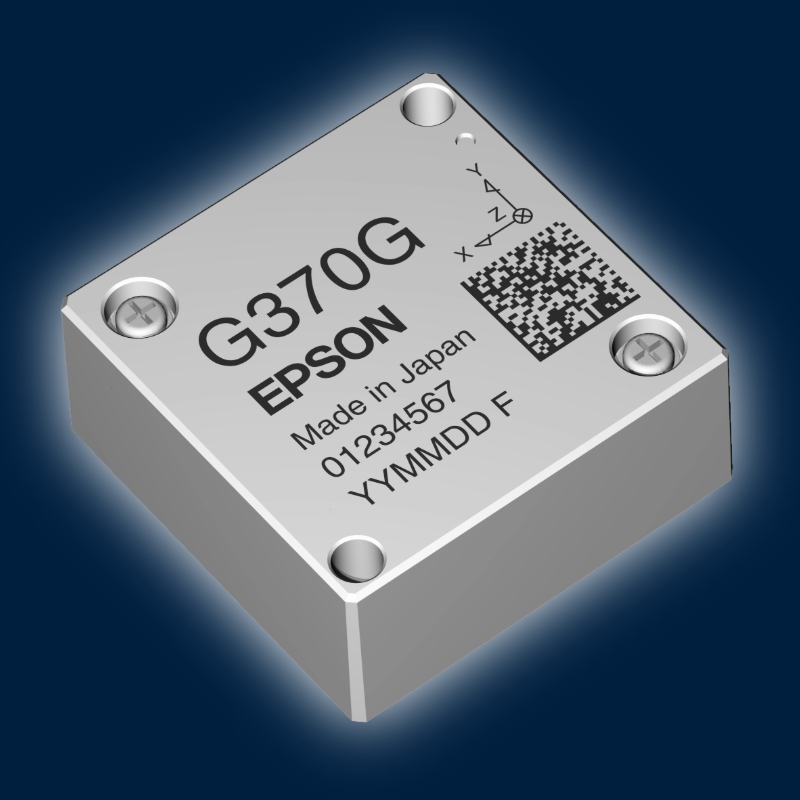
M-G370PDGAuf Anfrage
IMU · UART/SPI · 0,8 °/h · 0,06 °/√h
Präziser Kurs für die AMR-Navigation über lange Strecken.
Produktdetails →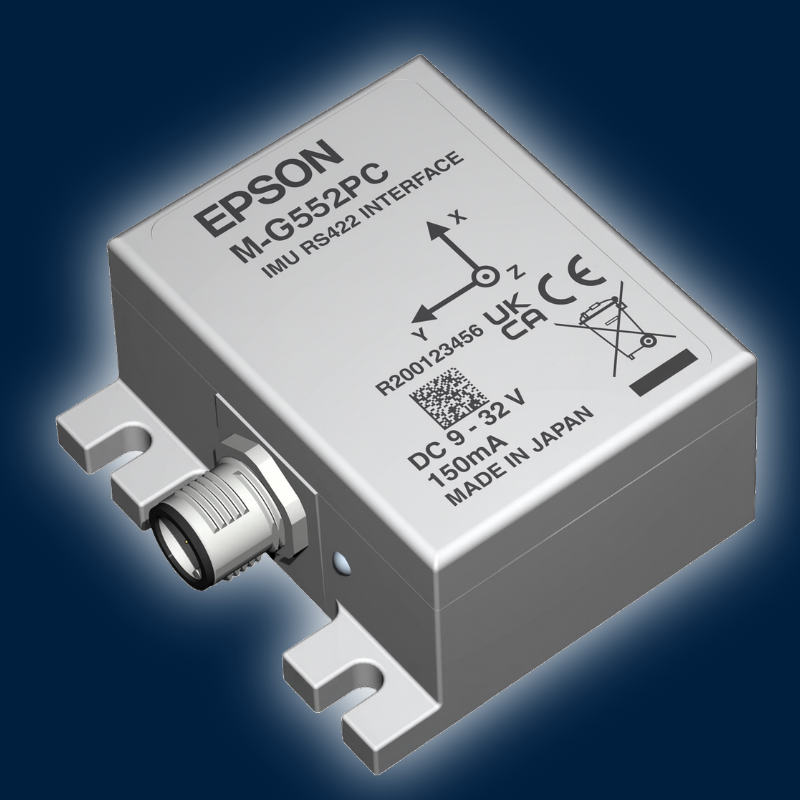
M-G552PC7Auf Anfrage
IMU · CANopen · IP67 · 0,06 °/√h
Schwere mobile Roboter und Fahrzeuge mit CAN-Bus.
Produktdetails →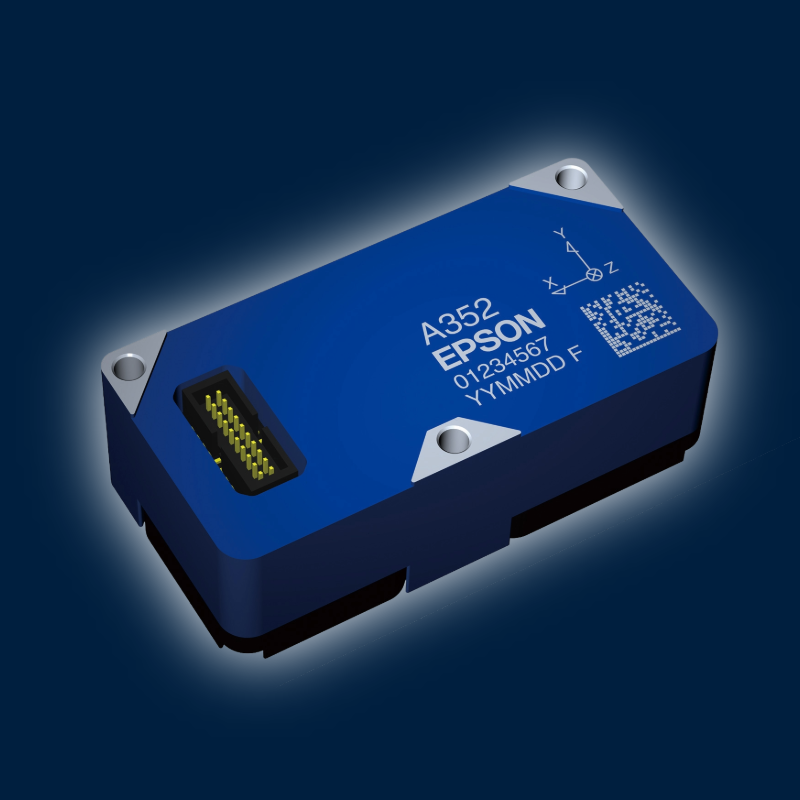
M-A352AD10Online verfügbar
Beschleunigungssensor · UART/SPI · 0,2 µg/√Hz
Schwingungsanalyse von Roboterstrukturen und Antrieben.
Jetzt kaufen →AUS AMCORIS-PROJEKTEN
Integrationsbeispiele
Epson-IMUs, integriert in einen autonomen mobilen Roboter für die Lagerlogistik und in einen Industrieroboterarm für schnelles Pick-and-Place.
-

Challenge
UAV Corridor Mapping
GNSS signal interruptions caused by dense canopy during high-precision corridor mapping along powerlines.
-
Solution
UAV Corridor Mapping
AMCORIS integrated a custom-tuned Epson M-G370PDG evaluation unit into the customer's navigation stack, providing high-accuracy inertial measurements for continuous positioning and sensor fusion.
-
Result
UAV Corridor Mapping
The result was uninterrupted INS operation during GNSS outages, improved SLAM performance, accurate geo-referencing and stable flight operation even under high wind conditions.
M-G370PDG
-

Challenge
Autonomous Mining AGV
Maintaining reliable vehicle navigation in underground tunnels where GNSS signals are unavailable.
-
Solution
Autonomous Mining AGV
Integration of the Epson M-G552PC with native CANopen support enabled direct communication with the vehicle's navigation controller without additional interface hardware.
-
Result
Autonomous Mining AGV
The result was seamless CANopen integration, reliable dead reckoning, reduced system complexity and continuous navigation in GNSS-denied underground environments.
M-G552PC7

INTEGRATION TOOLKIT
Von den ersten Daten zur Sensorfusion, ohne bei Null anzufangen
Offene Treiber für Epson-IMUs verkürzen Ihre Evaluierung von Wochen auf Tage. Fordern Sie ein Evaluation Kit an und Sie erhalten Hardware, Softwarepfad und unseren Support.
VERFÜGBAR
Linux-C-Treiber & Logger
Epson-Beispieltreiber für UART und SPI, auch für den Raspberry Pi. Ideal für erste Daten und Embedded-Portierungen.
C · UART/SPI · Public Domain
Auf GitHub ansehen ↗VERFÜGBAR
ROS-2-Treiber
ROS-2-Node, der die IMU konfiguriert und /imu/data sowie /imu/data_raw veröffentlicht. Deckt die PDG-Serie, M-G370PDT, M-G570PR und weitere ab.
C++ · ROS 2 Humble / Jazzy · BSD-3
Auf GitHub ansehen ↗IN VORBEREITUNG
GNSS/INS-Fusions-Node
Epson-IMU-Node für ein Open-Source-PNT-Framework mit GNSS/INS-Sensorfusion, entwickelt in einer Forschungskooperation.
C++ · zuerst M-G370PDG, danach die PDG-Serie
Frühen Zugang anfragen →IHRE PLATTFORM
Autopilot, MCU oder eigener Stack?
Nennen Sie uns Ihre Zielplattform. Wir unterstützen die Integration auf Autopiloten, Mikrocontrollern und eigenen Navigationsstacks.
UART · SPI · RS-422 · CAN
Mit einem Ingenieur sprechen →WARUM AMCORIS
Warum Ingenieure AMCORIS wählen
01
Erfahrung in der Robotik
Erfahrung mit Roboterarmen, AMRs und mobilen Maschinen.
02
Schnelle Bewegungsdaten
Ausgaberaten bis 2 kSps für enge Regelkreise.
03
Option für funktionale Sicherheit
M-G355QDG mit Konformität nach IEC 61508 SIL 1.
04
Applikationsberatung
Sensorauswahl, Evaluation Kits und Unterstützung bei der Integration.
QBrauche ich eine IMU, wenn mein Roboter Encoder hat?
Encoder messen Gelenkpositionen. Eine IMU misst die tatsächliche Bewegung, einschließlich Elastizität, Vibration und Schlupf. Beide zusammen ermöglichen eine schnellere, präzisere Regelung.
QWas ist die M-G355QDG?
Eine 6-Achs-IMU von Epson nach IEC 61508 SIL 1, mit 1,2 °/h Bias-Instabilität im gleichen Gehäuse von 24 × 24 × 10 mm wie die M-G366PDG.
QWelche Ausgaberate brauche ich?
Schnelle Regelkreise profitieren von hohen Ausgaberaten. M-G366PDG und M-G370PDG liefern bis zu 2000 Abtastwerte pro Sekunde, die M-G355QDG bis zu 400.
QKann ich die IMUs vor der Bestellung testen?
Ja. Fordern Sie bei AMCORIS ein Epson Evaluation Kit an und testen Sie die IMU in Ihrem eigenen Aufbau. Unser Team hilft Ihnen bei der Wahl des passenden Modells.
Weitere Epson IMUs


EVALUATION KIT
Testen Sie es in Ihrem eigenen System
Epson Evaluation Kits erhalten Sie von AMCORIS als kostenlose Leihgabe für qualifizierte Projekte. Nennen Sie uns ein paar Details zu Ihrer Anwendung, dann bereiten wir das passende Kit vor und unterstützen Sie bei der Evaluierung.
✓Kostenlose Leihgabe für qualifizierte Projekte
✓Hilfe bei Modellauswahl und Inbetriebnahme
✓Direkter Draht zu unseren Applikationsingenieuren


