
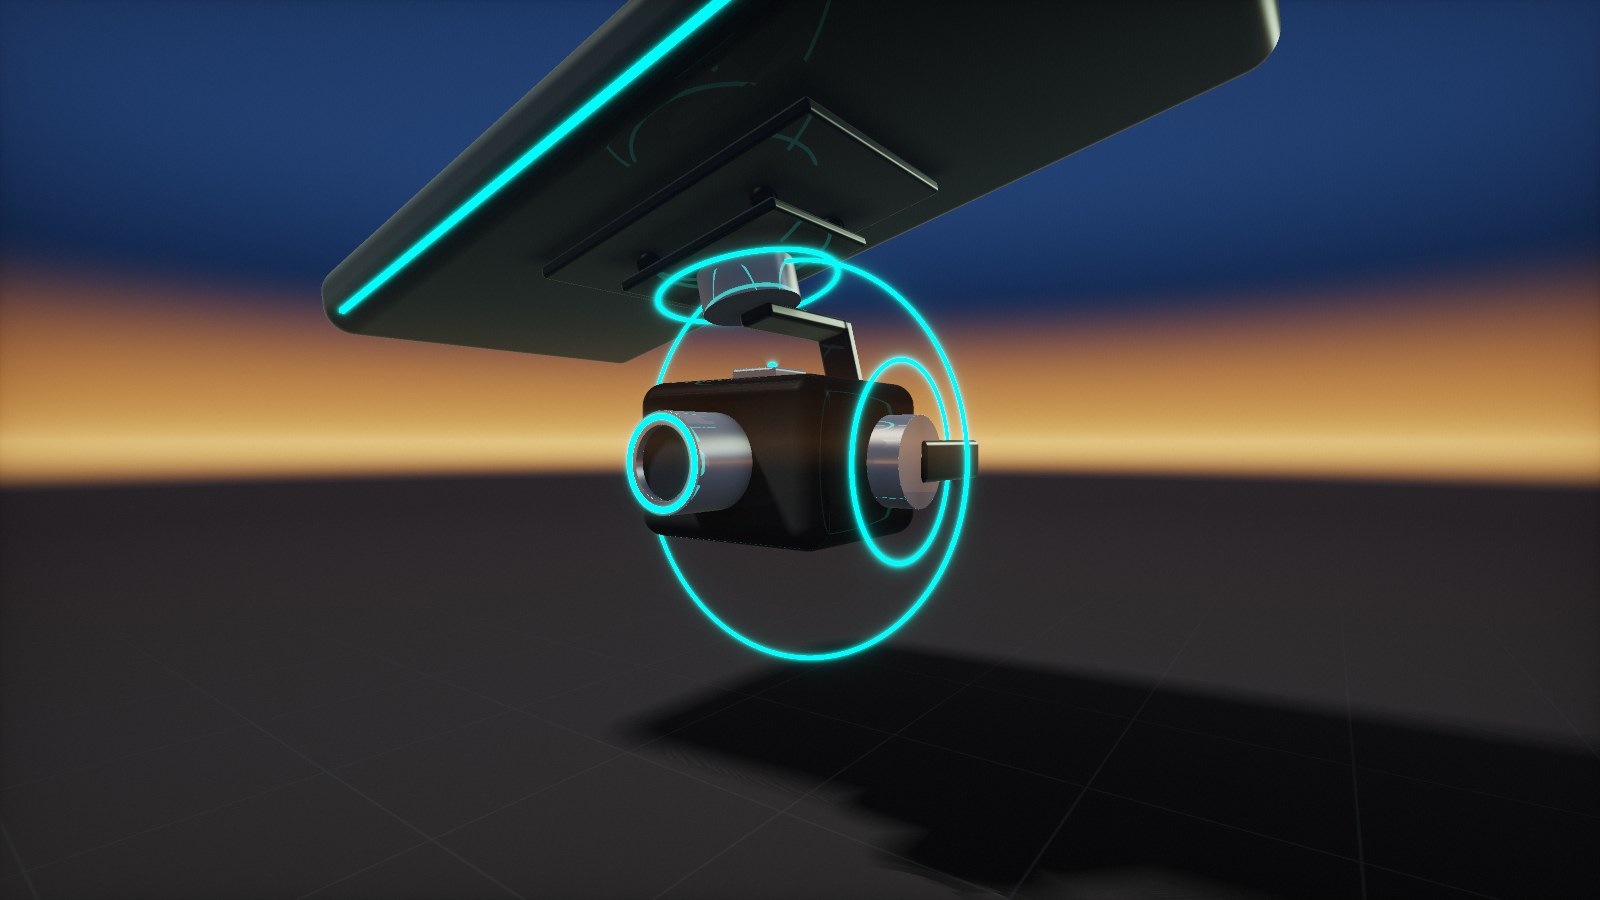
Die Nutzlast auf Kurs halten, während sich die Plattform bewegt
Kameras, EO/IR-Sensoren und Antennen auf Drohnen, Schiffen und Fahrzeugen werden ständig durch Vibration, Wind, Wellen und Manöver gestört. Ein Stabilisierungsregler misst diese Bewegungen mit einer IMU und gleicht sie in Echtzeit mit seinen Motoren aus.
AMCORIS liefert Epson-6-Achs-IMUs und unterstützt Sie von der Sensorauswahl und Evaluierung bis zur Integration in Ihr Stabilisierungssystem.
KURZE ANTWORT
Welche IMU-Spezifikationen zählen bei der Stabilisierung?
Der Angular Random Walk (Gyro-Rauschen) entscheidet, wie ruhig das stabilisierte Bild oder der Strahl ist. Die Bias-Instabilität entscheidet, wie gut ein Zielwinkel ohne Drift gehalten wird. Ausgaberate und Latenz begrenzen die Bandbreite des Regelkreises, und bei kleinen Gimbals zählen Größe und Gewicht. Die Epson M-G366PDG und M-G370PDG verbinden 0,08 und 0,06 °/√h ARW mit bis zu 2 kSps in einem 10-g-Gehäuse.


DER STABILISIERUNGSREGELKREIS
Wie eine IMU die Nutzlast ruhig hält
Die IMU sitzt auf dem stabilisierten Teil des Gimbals oder der Plattform und misst jede verbleibende Bewegung. Der Regler nutzt diese Daten, um die Motoren so anzusteuern, dass die Nutzlast waagerecht und auf dem Ziel bleibt.
1
Erfassen
Drehrate und Beschleunigung auf drei Achsen, mit bis zu 2000 Abtastwerten pro Sekunde.
2
Schätzen
Lage aus der Fusion von Gyro und Beschleunigungssensor, mit der Schwerkraft als Horizontreferenz.
3
Korrigieren
Motorbefehle wirken der Störung entgegen, bevor sie die Nutzlast erreicht.
4
Halten
Geringe Bias-Instabilität hält den Zielwinkel über Minuten und Stunden stabil.
Gyro-Bias-Instabilität in °/h (typ.). Kürzer ist besser.
M-G330PDG
M-G366PDG / M-G552PR1
M-G370PDG / M-G552PR7
M-G570PR
Quellen: Epson-Datenblätter M-G330PDG, M-G366PDG, M-G370PDG, M-G570PR2 und Spezifikationen der Serie M-G552.

IMU-AUSWAHL
Welche Epson-IMU für welche Stabilisierungsaufgabe
Alle IMUs vereinen drei Gyroskope und drei Beschleunigungssensoren mit digitaler Schnittstelle und werkseitiger Temperaturkalibrierung. Die Werte sind typische Gyro-Bias-Instabilität und Angular Random Walk.
ERSTE WAHL FÜR GIMBALS
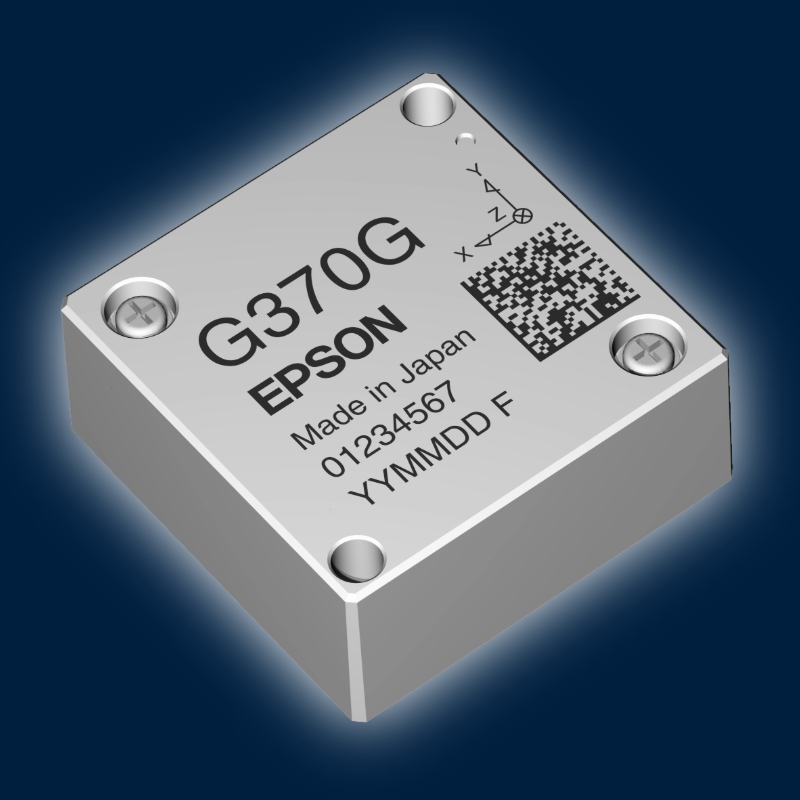
M-G370PDGAuf Anfrage
UART/SPI · 0,8 °/h · 0,06 °/√h · 10 g
EO/IR-Nutzlasten und Präzisions-Gimbals mit Bedarf an geringem Rauschen und geringer Drift.
Produktdetails →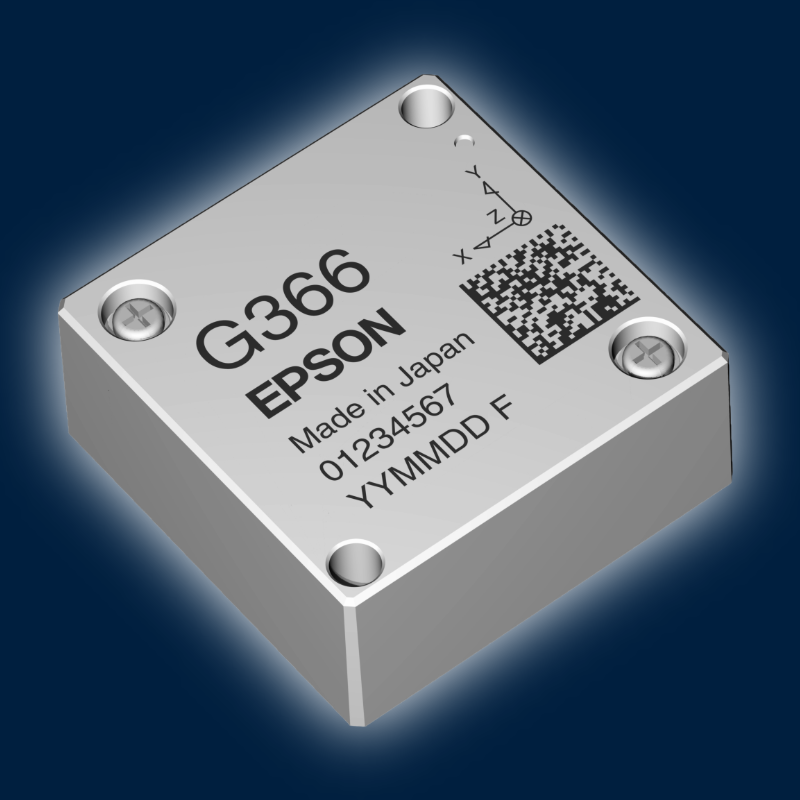
M-G366PDGAuf Anfrage
UART/SPI · 1,2 °/h · 0,08 °/√h · 10 g
Kleine Kamera-Gimbals und UAV-Nutzlasten, bei denen Größe, Gewicht und Leistungsaufnahme kritisch sind.
Produktdetails →FÜR HIGH-END-GIMBALS
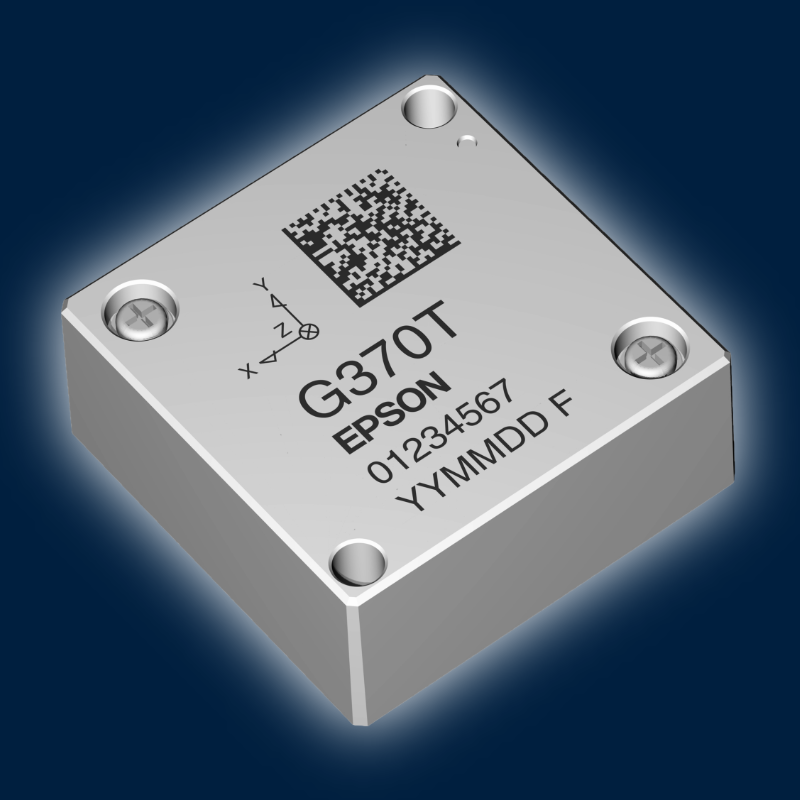
M-G370PDTAuf Anfrage
UART/SPI · 0,8 °/h · 0,03 °/√h
High-End-Gimbals und EO/IR-Nutzlasten, bei denen das geringste Winkelrauschen zählt.
Produktdetails →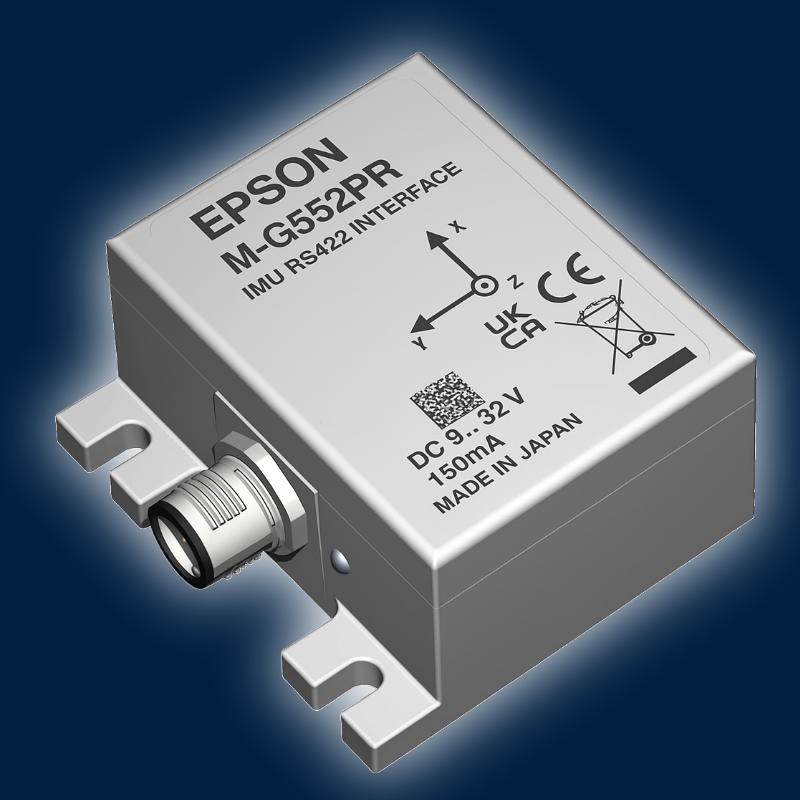
M-G552PR7Auf Anfrage
RS-422 · 0,8 °/h · 0,06 °/√h · IP67
Antennen und Sensormasten im Freien und auf Schiffen, lange Kabelwege.
Produktdetails →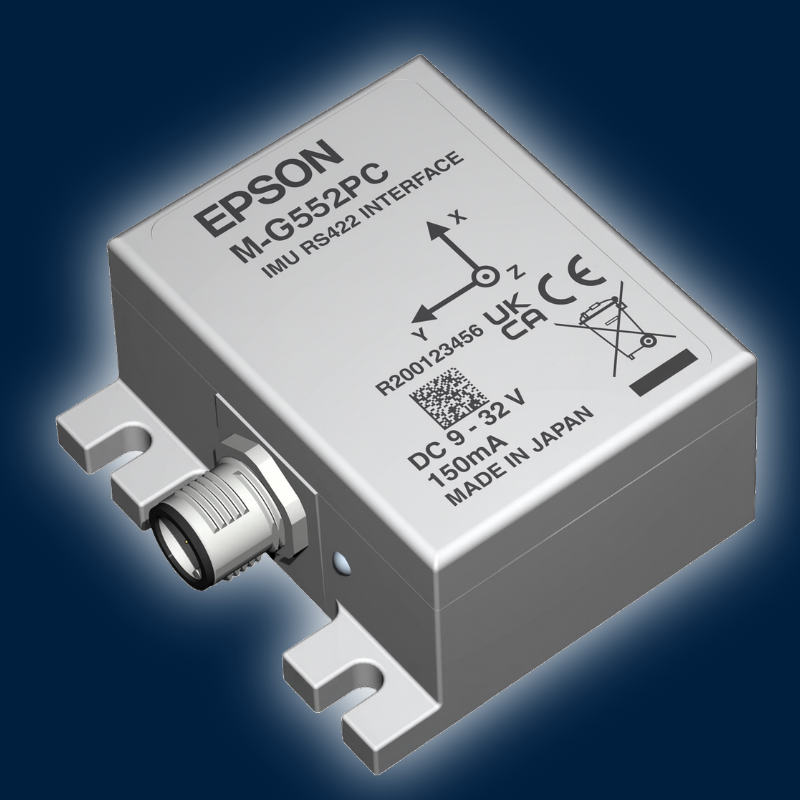
M-G552PC7Auf Anfrage
CANopen · 0,8 °/h · 0,06 °/√h · IP67
Plattformen mit mehreren Knoten an einem CAN-Bus, z. B. Fahrzeuge und Maschinen.
Produktdetails →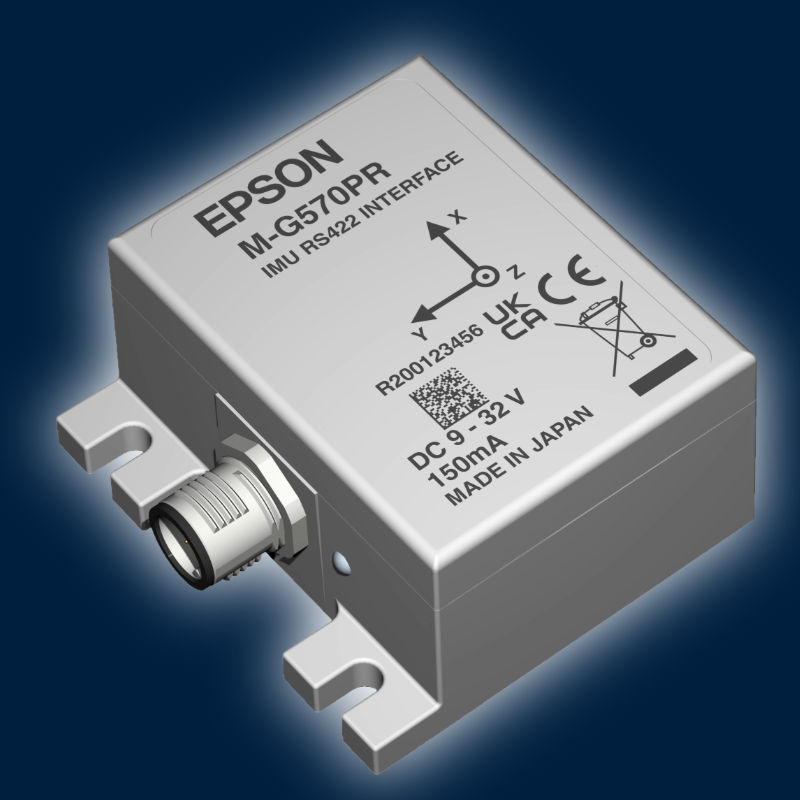
M-G570PRAuf Anfrage
RS-422 · 0,5 °/h · 0,04 °/√h · IP67
Höchste Ausrichtungsgenauigkeit für optische und geophysikalische Sensorplattformen.
Produktdetails →AUS AMCORIS-PROJEKTEN
Integrationsbeispiele
Epson-IMUs, integriert in einen UAV-EO/IR-Gimbal und ein maritimes Antennenstabilisierungssystem, in denen präzise Drehratendaten die Nutzlast unter ständiger Bewegung ausgerichtet halten.
-

Challenge
UAV Corridor Mapping
GNSS signal interruptions caused by dense canopy during high-precision corridor mapping along powerlines.
-
Solution
UAV Corridor Mapping
AMCORIS integrated a custom-tuned Epson M-G370PDG evaluation unit into the customer's navigation stack, providing high-accuracy inertial measurements for continuous positioning and sensor fusion.
-
Result
UAV Corridor Mapping
The result was uninterrupted INS operation during GNSS outages, improved SLAM performance, accurate geo-referencing and stable flight operation even under high wind conditions.
M-G370PDG
-

Challenge
Autonomous Mining AGV
Maintaining reliable vehicle navigation in underground tunnels where GNSS signals are unavailable.
-
Solution
Autonomous Mining AGV
Integration of the Epson M-G552PC with native CANopen support enabled direct communication with the vehicle's navigation controller without additional interface hardware.
-
Result
Autonomous Mining AGV
The result was seamless CANopen integration, reliable dead reckoning, reduced system complexity and continuous navigation in GNSS-denied underground environments.
M-G552PC7

WARUM AMCORIS
Warum Ingenieure AMCORIS wählen
01
Erfahrung in der Stabilisierung
Erfahrung mit Gimbals, Nutzlasten und Antennenplattformen.
02
Rauscharme Gyroskope
PDG-Serie ab 0,06 °/√h ARW, M-G370PDT bis herunter zu 0,03 °/√h für High-End-Gimbals.
03
Applikationsberatung
IMU-Auswahl, Evaluation Kits und Unterstützung bei der Integration.
04
Für raue Bedingungen gebaut
IP67-Varianten für den Einsatz im Freien, auf See und in Fahrzeugen.
QWas ist der Unterschied zwischen Bias-Instabilität und Angular Random Walk?
Der Angular Random Walk beschreibt das kurzzeitige Rauschen des Gyros und bestimmt, wie ruhig die Stabilisierung läuft. Die Bias-Instabilität beschreibt die langsame Drift des Gyro-Offsets und bestimmt, wie gut ein Winkel über die Zeit gehalten wird.
QBrauche ich eine vollständige IMU oder reicht ein Gyroskop?
Die Gyroskope leisten den Großteil der Stabilisierung. Die Beschleunigungssensoren liefern die Schwerkraft als Referenz, sodass Roll- und Nickdrift korrigiert werden und die Nutzlast wirklich waagerecht bleibt.
QWelche Schnittstelle für Antennen und Outdoor-Plattformen?
Bei langen Kabeln und elektrisch gestörter Umgebung sind RS-422 oder CANopen mit IP67-Gehäuse die robuste Wahl, zum Beispiel die Serie M-G552 oder die M-G570PR. Kompakte Gimbals nutzen meist die UART/SPI-Modelle; die M-G370PDT bietet das geringste Winkelrauschen im kompakten Gehäuse.
QKann ich die IMUs vor der Bestellung testen?
Ja. Fordern Sie bei AMCORIS ein Epson Evaluation Kit an und testen Sie die IMU in Ihrem eigenen Aufbau. Unser Team hilft Ihnen bei der Wahl des passenden Modells.
Weitere Epson IMUs


EVALUATION KIT
Testen Sie es in Ihrem eigenen System
Epson Evaluation Kits erhalten Sie von AMCORIS als kostenlose Leihgabe für qualifizierte Projekte. Nennen Sie uns ein paar Details zu Ihrer Anwendung, dann bereiten wir das passende Kit vor und unterstützen Sie bei der Evaluierung.
✓Kostenlose Leihgabe für qualifizierte Projekte
✓Hilfe bei Modellauswahl und Inbetriebnahme
✓Direkter Draht zu unseren Applikationsingenieuren


