
Epson IMU M-G370PDT UART/SPI


Epson IMU M-G370PDT UART/SPI
Die rauscharme IMU für Gimbals und stabilisierte Optiken: 0,03 °/√h Angular Random Walk in einem Modul mit 24 × 24 × 10 mm und 10 g.
Halb so viel Winkelrauschen wie die M-G370PDG bei gleicher Bias-Instabilität von 0,8 °/h. Der Messbereich von ±200 °/s bündelt die Auflösung dort, wo stabilisiert wird.
Wo die M-G370PDT ihre Stärken ausspielt
Kamera- und EO/IR-Gimbals
Scharfe Bilder bei langen Brennweiten brauchen ein ruhiges Drehratensignal.
Antennen- und SATCOM-Ausrichtung
Stabile Ausrichtung auf fahrenden Fahrzeugen und Schiffen.
Mapping-Payloads
Lage für LiDAR und Photogrammetrie, wo Winkelrauschen die Punktwolke verwischt.
Präzisionsnavigation
Geringes Rauschen und geringe Drift für Boden- und Luftfahrzeuge.
Allan-Deviation und wichtige Kennwerte
Links in der Kurve ist die M-G370PDT deutlich ruhiger als die PDG-Modelle. Bei langen Mittelungszeiten trifft sie auf die M-G370PDG.
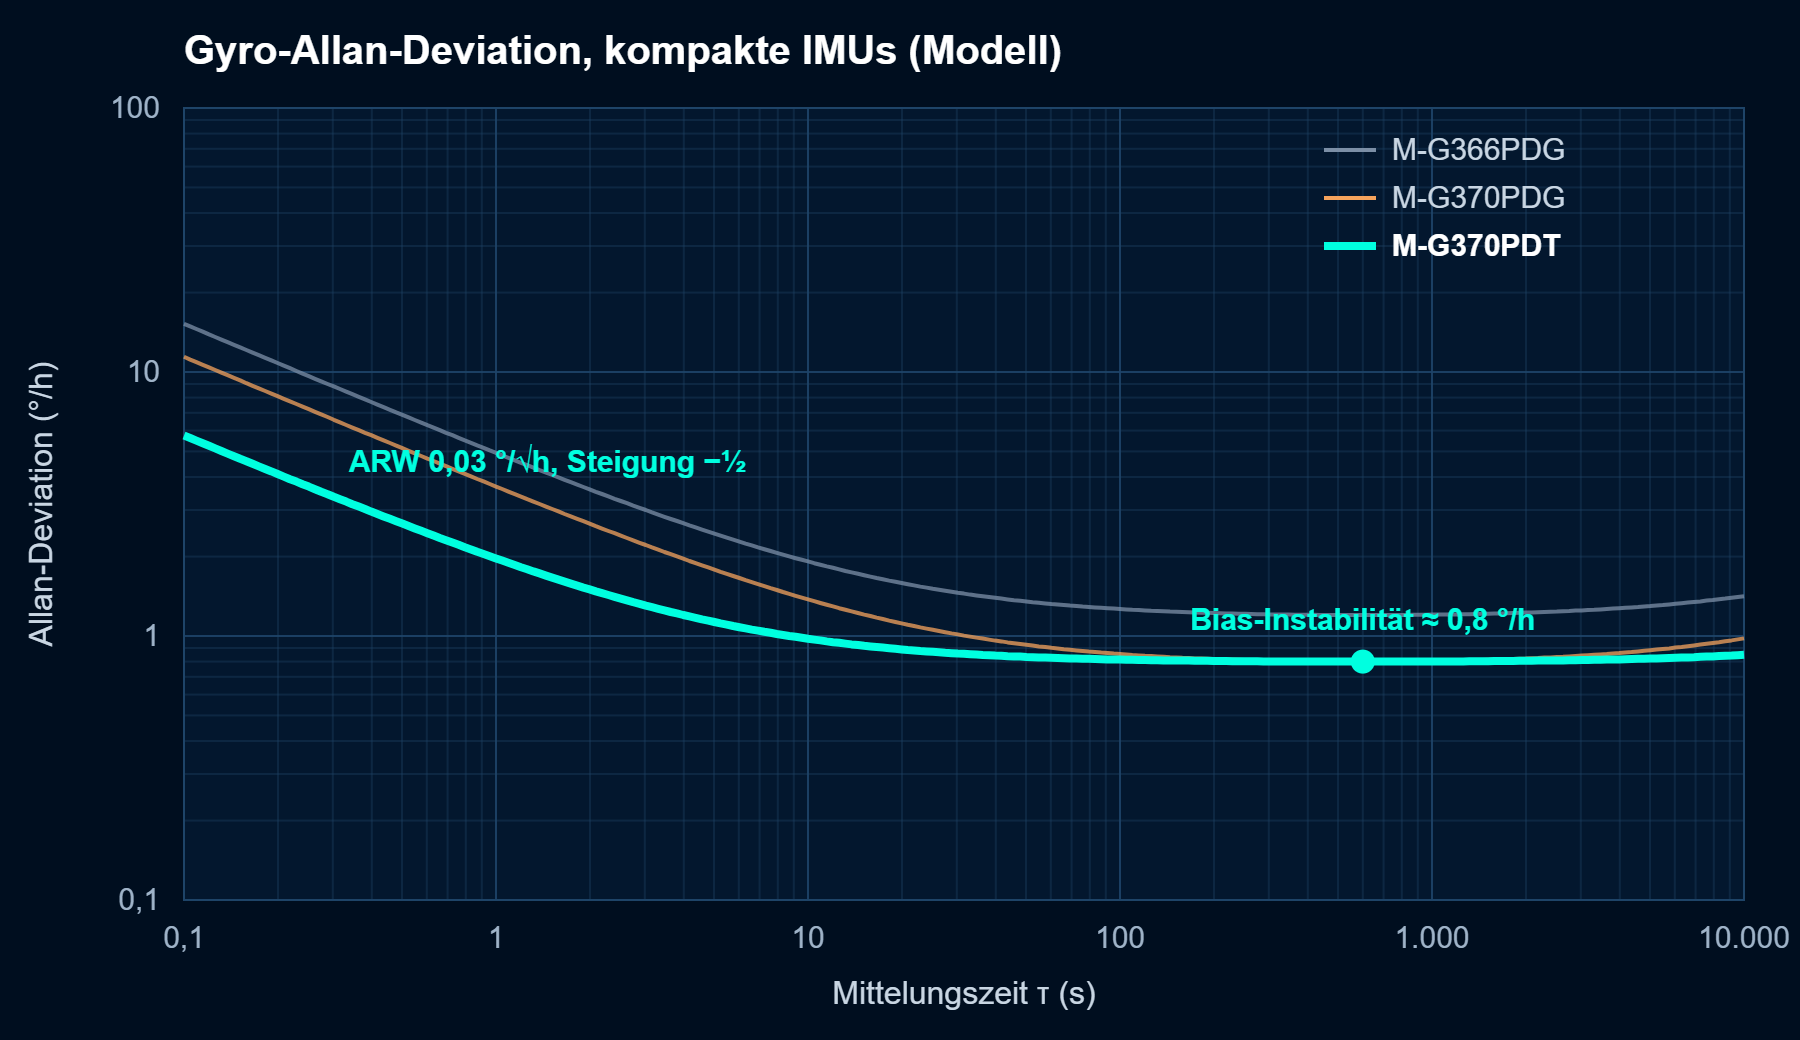
| Parameter | Typischer Wert |
|---|---|
| Angular random walk | 0,03 °/√h |
| Gyro-Bias-Instabilität | 0,8 °/h |
| Rauschdichte Gyro | 2,52 (°/h)/√Hz |
| Messbereich Gyro | ±200 °/s |
| Messbereich Beschleunigung | ±8 g / ±16 g |
| Bias-Instabilität Beschleunigung | 24 µg |
| Ausgaberate | bis 2000 Sps |
| Schnittstelle | UART oder SPI |
| Versorgung | 3,3 V, 16 mA typ. |
| Betriebstemperatur | −40 … +85 °C |
| Größe, Gewicht | 24 × 24 × 10 mm, 10 g |
Typische Werte laut Epson-Datenblatt. Das vollständige Datenblatt erhalten Sie auf Anfrage.
Gleiche Bauform wie die PDG-Serie
Entwickeln Sie mit einem Platinenlayout und wählen Sie den Sensor nach Anwendung.
M-G370PDT
Geringstes Rauschen
Häufige Fragen
M-G370PDT oder M-G370PDG?
Beide haben 0,8 °/h Bias-Instabilität. Wählen Sie die PDT, wenn Winkelrauschen Bild- oder Ausrichtungsqualität begrenzt und ±200 °/s reichen. Für Fahrzeuge mit schnelleren Drehungen und für Navigation passt meist die M-G370PDG mit ±450 °/s besser.
Passt sie auf dieselbe Platine wie die PDG-Modelle?
Ja. Sie teilt Bauform und Steckverbinder (24 × 24 × 10 mm) mit der PDG-Serie.
Kann sie Delta-Winkel und Delta-Geschwindigkeit ausgeben?
Ja, zusätzlich zu Drehrate und Beschleunigung. Für die Synchronisation gibt es außerdem einen externen Trigger und einen Zähler-Reset-Eingang.
Kann ich sie vor der Bestellung testen?
Ja. Für qualifizierte Projekte verleihen wir Evaluation Kits kostenlos.
Testen Sie im eigenen System.Für qualifizierte Projekte verleihen wir Evaluation Kits kostenlos. Preis und Verfügbarkeit auf Anfrage.
| Angular Random Walk (ARW): | 0.03 °/√h |
|---|---|
| Bauteilgröße (LxBxH): | 24x24x10 mm3 |
| Betriebstemperatur Max.: | +85°C |
| Betriebstemperatur Min.: | -40°C |
| Bias Instabilität (Accelerometer): | 24 μG |
| Bias Instabilität (Gyro): | 0.8 °/h |
| Herkunftsland: | Japan |
| Hersteller: | Epson |
| Range (Accelerometer): | +/- 8G, +/- 16G |
| Range (Gyro): | +/-200 °/s |
| Schnittstelle (Protokoll): | SPI , UART |
| Serie/Typ: | M-G370 |
| Spannung, Vcc: | 3.3 V |
| Velocity Random Walk (VRW): | 0.020 (m/s)/√h |
Weitere Epson IMUs


